1
Fable 5.2吃掉机器人?「手感」这块,还得靠具身原生基模来补全
通过更稳定的内容版面、清楚的上下文信息与推荐阅读衔接,让文章阅读节奏保持专注与延续。
聚焦赛事观点、动态追踪与阅读延展
编辑:陈陈、杜伟 又一次,通用大模型在机器人操作领域展现出了惊人的潜力。今天,Anthropic 最新旗舰 Fable 5.2 亮相了! 官方演示中,由该模型控制的机器人可以轻松地完成解魔方、拧瓶盖、画机器人等一系列操作任务。 另外,在公开的 RoboDojo 基准测试中,Fable 5.2 也取得了 64.9% 的成绩。Anthropic 称,这一表现不仅超过了使用相同测试框架的其他前沿模型,也超过了大多数专门为机器人控制而开发的 AI 系统。 从两个多前的 GPT-6 Astra 到现在的 Claude Fable 5.2,它们秀出的花式操作能力,让行业看到了通用大模型驱动机器人的更多可能。 但演示中的成功和仿真测试中的高分,是否就意味着机器人已经掌握了真正通用的物理操作能力? 当机器人「伸出手」,面对一个需要精细操作的任务,考验才刚刚开始。 以拧瓶盖为例,机器人手指要准确找到抓握位置,施加合适的力度,并根据瓶盖转动、指尖打滑的程度及时调整动作。几毫米的位移、细微的受力变化,都决定了一次操作能否成功。 视频链接:https://mp.weixin.qq.com/s/6u78vpxsU_QIch-8oIywog 要完成这类精细操作,机器人需要视觉、空间和触觉等多种物理模态协同工作。对此,具身智能的一条重要技术路线是从机器人本体和真实物理交互出发,构建面向物理世界的具身原生基础模型。 在国内,蚂蚁灵波正沿着这一方向推进。 团队围绕机器人的物理感知、理解和操作需求,持续构建具身原生的模型体系。 今日发布的触觉基础模型 LingBot-Touch,便是这条路线在高精度灵巧操作领域的一次具体实践 。 过程中,团队收集近 5000 小时的真实触觉数据, 覆盖了磁触觉、压阻式和视触觉三种不同的传感技术,让模型学习不同传感器背后共同的接触规律。这些触觉表征还能够接入不同的机器人动作模型,在不同灵巧手和真实操作任务中复用。 项目主页:https://technology.robbyant.com/lingbot-touch 技术报告:https://github.com/Robbyant/lingbot-touch/tree/main/paper GitHub 地址:https://github.com/Robbyant/lingbot-touch Hugging Face:https://huggingface.co/collections/robbyant/lingbot-touch 魔搭社区:https://www.modelscope.cn/collections/Robbyant/LingBot-Touch 为此,LingBot-Touch 围绕异构触觉数据预训练、统一表征学习和下游动作模型接入,构建了一套完整的技术方案。 下面从几个关键环节展开。 5000 小时真实数据 让不同机器人的「手感」可以共享 触觉看似只是感知接触,真正要将它做成通用基础模型,却远比想象中复杂。 机器人执行不同操作时,对触觉的需求并不相同。指尖捏取一颗玻璃弹珠,需要精准捕捉细微的接触位置和力度变化;手掌托举较大物体,则需要掌握不同区域的受力分布。不同操作部位、不同任务,对传感器的感知精度、覆盖范围和体积都有不同要求。 目前,触觉传感器存在多种技术路线,LingBot-Touch 本次重点覆盖了三类:视触觉、磁触觉和压阻式触觉。 视触觉通过内部摄像头观察弹性表面的形变,可以捕捉接触位置和轮廓等细节;磁触觉通过软质磁性材料形变引起的磁场变化感知接触和受力;压阻式触觉则通过材料受压后的电阻变化,测量不同位置的压力分布。 三类传感器感知的都是手指与物体接触时产生的物理变化,但底层测量原理和信号表达方式截然不同。不同设备的感测单元数量、空间布局和采样频率也存在差异。 这给触觉基础模型带来了一个难题:如何让不同传感器采集的数据能够共同参与训练? 如果针对每一种传感器分别训练专用触觉模型,一款机器人积累的经验就很难直接迁移到另一款机器人上。即使动作模型已经具备较强的操作能力,也可能因为更换传感器,就需要重新适配触觉信号的处理方式。 团队要解决的是,不同硬件、不同任务积累的触觉经验,如何转化为可以复用的基础能力。 为此,团队设计了一套多分支编码、共享主干的架构,并采用 JEPA(Joint-Embedding Predictive Architecture)思路,针对触觉信号开发了 Tactile-JEPA 训练方法。 首先要解决的是不同传感器之间的空间对齐问题。 不同触觉传感器的 Taxel(触觉感知单元)数量、排列方式和空间分辨率都不相同。如果直接将这些数据输入同一个 Transformer,模型很难知道不同传感器上的某个感知单元究竟对应手指的哪个位置。 团队因此建

为持续防范化解道路交通安全风险,坚决压降酒醉驾肇事事故,江苏交警纵深推进酒醉驾专项整治行动。紧盯夜间、凌晨违法高发时段,聚焦高速出入口、国省干道、城市主次干道等重点路段,开展全域巡逻巡查,实施精准布控拦截,坚持从严查处整治。对酒驾、醉驾违法行为保持零容忍、全覆盖、严打击的高压态势,全力守护人民群众道路出行安全。现集中曝光全省近期查处多起酒醉驾典型违法案例: 案例曝光一 9月9日凌晨3时许,无锡交警
11月1日上午7点30分,宜昌马拉松在雨中鸣枪,张水华以1小时16分18秒拿下女子半马冠军,打破赛会纪录,再进账1万元。把日历往前翻14天:10月18日西安马拉松,她跑出2小时29分07秒,第一次闯进2小时30分,冠军奖金8万加破赛会纪录奖2万,合计10万;7天后的成都马拉松,2小时32分07秒,中国籍女子亚军,6万。七天16万,十四天17万,两冠一亚。这个数字,已经超过她当护士时一整年的工资。
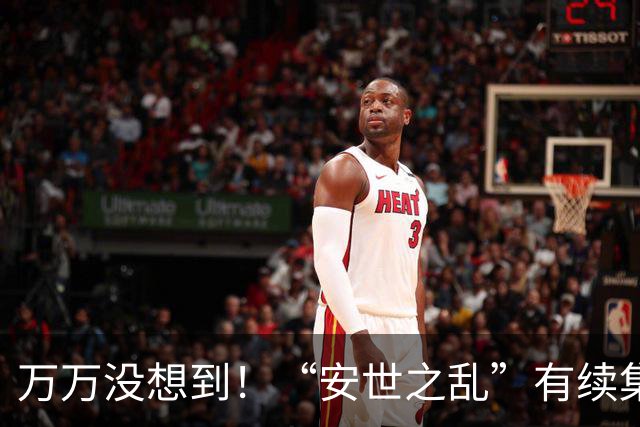
都还记得去年的“安世之乱”吧?荷兰硬抢中国企业控制权的行为,直接暴露了西方对中企骨子里的轻视和不屑,这个事件也把中荷关系推到了风口浪尖。 在面对荷兰的“挑衅”行为时,闻泰没有丝毫的迟疑和后退,坚定的拿起法律武器维护自己的权益,且利用本土的供应链实力,直接让荷兰安世变成了一个“空壳子”。荷兰一番动作之后,相当于搬起石头砸了自己的脚。 后来,荷兰多次想要和中方沟通,本以为,这件事情可能就这样结束了。但
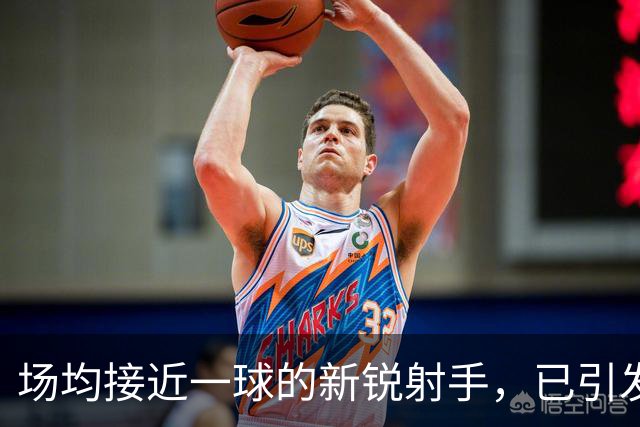
在群星云集的欧冠赛场,近年的射手榜常客几乎被五大联赛豪门球员垄断,但2024-2025赛季欧冠联赛阶段的前四轮,这份格局被两名非五大联赛球员打破:领跑的是意甲新贵科莫的希腊中锋杜维卡斯,9比1大胜朗斯的比赛中他独中三元,以6球占据射手榜头名;与哈兰德并列次席的,是比甲布鲁日22岁的中锋尼科洛·特雷索尔迪,他同样打入5球。 特雷索尔迪的欧冠之路堪称“大器早成”:第二轮对阵国际米兰,他在圣西罗球场完成
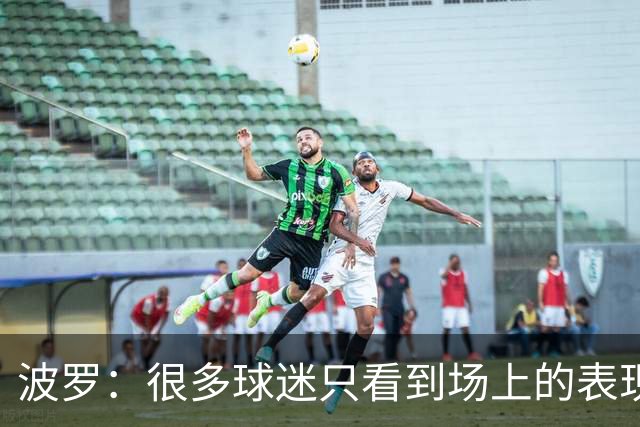
直播吧11月9日讯 近日,热刺右后卫波罗接受了《马卡报》的专访,他畅谈了家庭生活以及新推出的葡萄酒品牌。 这次我们在伦敦和你见面,先是约在游戏室打台球,你特意提前预留了这个休闲空间,为什么想安排这样轻松的方式接受采访 就是想有个放松的氛围,今天下午本来就不只是正式采访,我们打台球、打乒乓球,像朋友一样相处。当然打球我赢得比较多,没给你们什么机会(笑)。 聊到紧张感,你在足球场上面对高强度比赛都从容